

Diseño del sistema de control eléctrico para unidades integradas de tratamiento de aguas residuales MBBR
Un enfoque modular e inteligente para la automatización confiable de plantas MBBR descentralizadas|junio 2026
Para que los sistemas de tratamiento de aguas residuales basados en MBBR-funcionen de manera confiable en aplicaciones descentralizadas (pueblos rurales, áreas de servicio de carreteras, comunidades pequeñas), el sistema de control eléctrico debe hacer más que encender y apagar bombas. Debe proteger el equipo, adaptarse a las cargas cambiantes, minimizar la intervención del operador y comunicar las fallas antes de que se conviertan en fallas. Comprender estos principios de diseño ayuda a reducir el tiempo de inactividad, extender la vida útil del equipo y cumplir con los estándares ambientales más estrictos.
Este artículo analiza el diseño práctico de sistemas de control eléctrico para equipos integrados MBBR, y cubre la selección de hardware, diseño eléctrico, programación de lógica de control (PLC) y soluciones de monitoreo remoto. Ya sea que sea fabricante de equipos, integrador de sistemas u operador de planta, estos principios se traducen directamente en costos operativos más bajos y un cumplimiento más confiable.
Por qué es importante el diseño del sistema de control
El tratamiento de aguas residuales rural y descentralizado enfrenta desafíos únicos: personal técnico limitado en el sitio, amplias variaciones en flujo y carga, y la necesidad de una alta confiabilidad operativa con un mantenimiento mínimo. Los sistemas de control convencionales que dependen de la operación manual o de una simple lógica basada en un temporizador-no pueden cumplir con los requisitos de tratamiento modernos, especialmente cuando los estándares de eliminación de nitrógeno y fósforo exigen un control preciso de la aireación, la recirculación y la dosificación de productos químicos.
Un sistema de control eléctrico bien-con lógica PLC proporciona:
Adaptación automáticaa las fluctuaciones influyentes sin intervención humana
Eficiencia energéticaa través de una aireación optimizada y programación de bombas
Protección de equiposmediante detección de sobrecarga, pérdida-de fase y funcionamiento en seco-
Diagnóstico de fallasy notificación de alarma remota para una respuesta rápida
Informes de cumplimientoa través del registro de datos automatizado
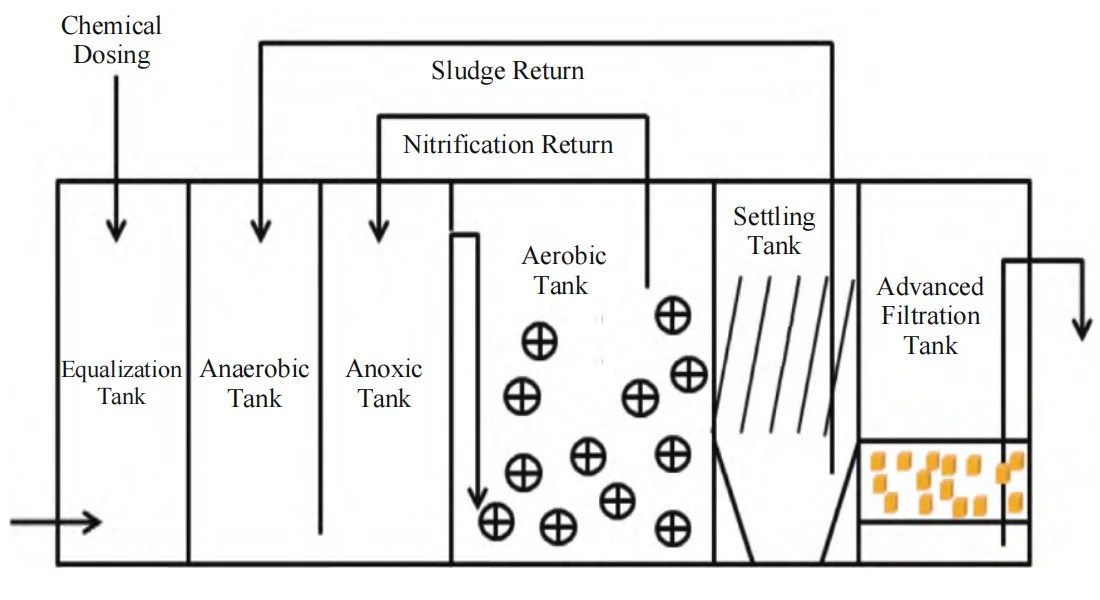
Figura 1: Panel de control para equipos MBBR integrados
1. Descripción general de la arquitectura del sistema
La arquitectura del sistema de control se divide en tres capas:
Capa de campo:Sensores (OD, pH, caudalímetros, interruptores de nivel, sondas de temperatura) y actuadores (sopladores, bombas, válvulas, bombas dosificadoras de químicos).
Capa de control:PLC (Controlador Lógico Programable) con módulos de E/S analógicas y digitales, ejecutando lógica de control y procesando señales de campo.
Capa de supervisión:Pantalla táctil HMI (interfaz hombre-máquina) para monitoreo y operación local, además de monitoreo remoto opcional SCADA o basado en la nube-a través de un enrutador 4G/5G.
Para plantas MBBR pequeñas (50-500 m³/d), se recomienda un PLC compacto con HMI integrado. Para plantas más grandes o instalaciones de varias-unidades, un PLC modular con E/S distribuidas proporciona una mejor escalabilidad.
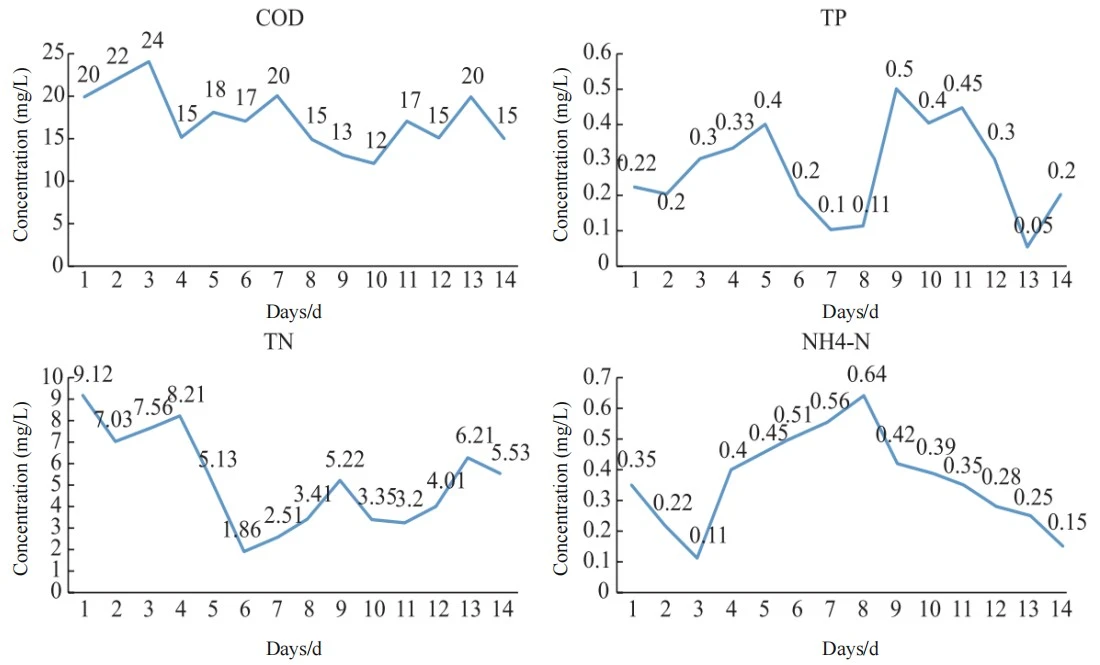
Figura 2: Diagrama de arquitectura del sistema
2. Guía de selección de hardware
2.1 Distribución de energía principal
La fuente de alimentación entrante debe estar protegida por un disyuntor principal con capacidad de interrupción adecuada. Reglas clave de diseño:
interruptor principalclasificado al 125 % de la corriente de carga completa-total
Circuitos derivados de motoresprotegido por disyuntores de motor (MCB) con disparo térmico y magnético
controlar el poder(24 V CC) suministrada por una fuente de alimentación conmutada de carril DIN-, dimensionada para el 150 % de la carga de control total
Parada de emergencia (E-Parada)Circuito cableado como relé de seguridad con reinicio manual, no dependiente del software-
Dispositivo de protección contra sobretensiones (SPD)en las principales terminales de entrada para áreas-propensas a rayos
2.2 Criterios de selección de PLC
El PLC debe seleccionarse según el recuento de E/S, los requisitos de comunicación y las condiciones ambientales:
| Parámetro | Especificación recomendada |
| Reserva de E/S | Al menos un 20% de capacidad excedente para futuras expansiones |
| Entradas analógicas | 4-20 mA para OD, pH, flujo; 0-10V para nivel |
| Salidas digitales | Tipo de relé para bombas/sopladores (por encima de 0,5 A), tipo transistor para válvulas de solenoide |
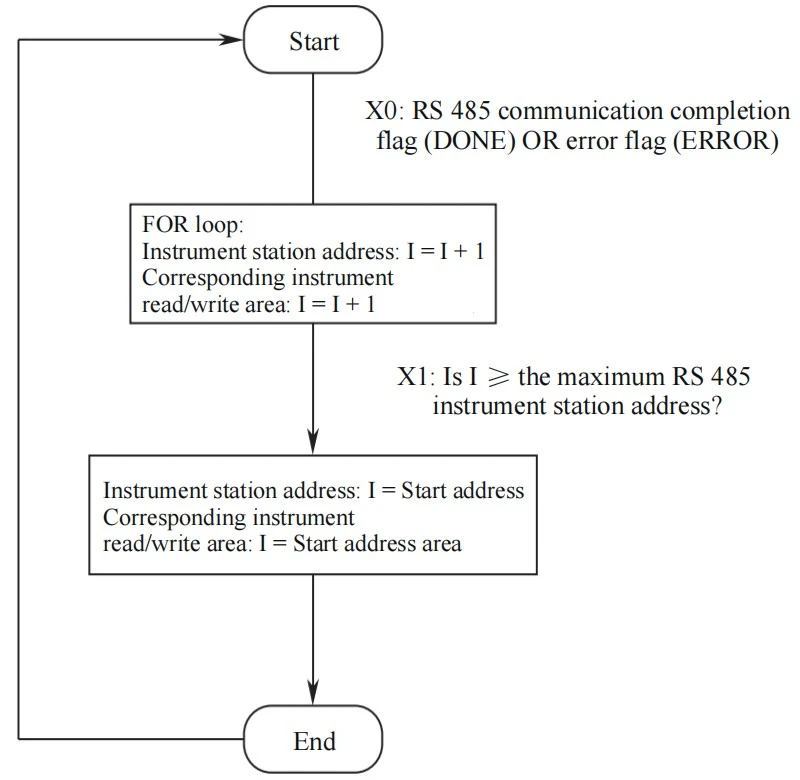
| Comunicación | Puerto Ethernet para HMI/SCADA, RS-485 para control VFD (Modbus RTU) |
| Ambiental | Temperatura de funcionamiento 0-55 grados, revestimiento conformado para ambientes húmedos/corrosivos |
| Programación | Diagrama de escalera (LD) preferido para el mantenimiento por parte de técnicos locales |
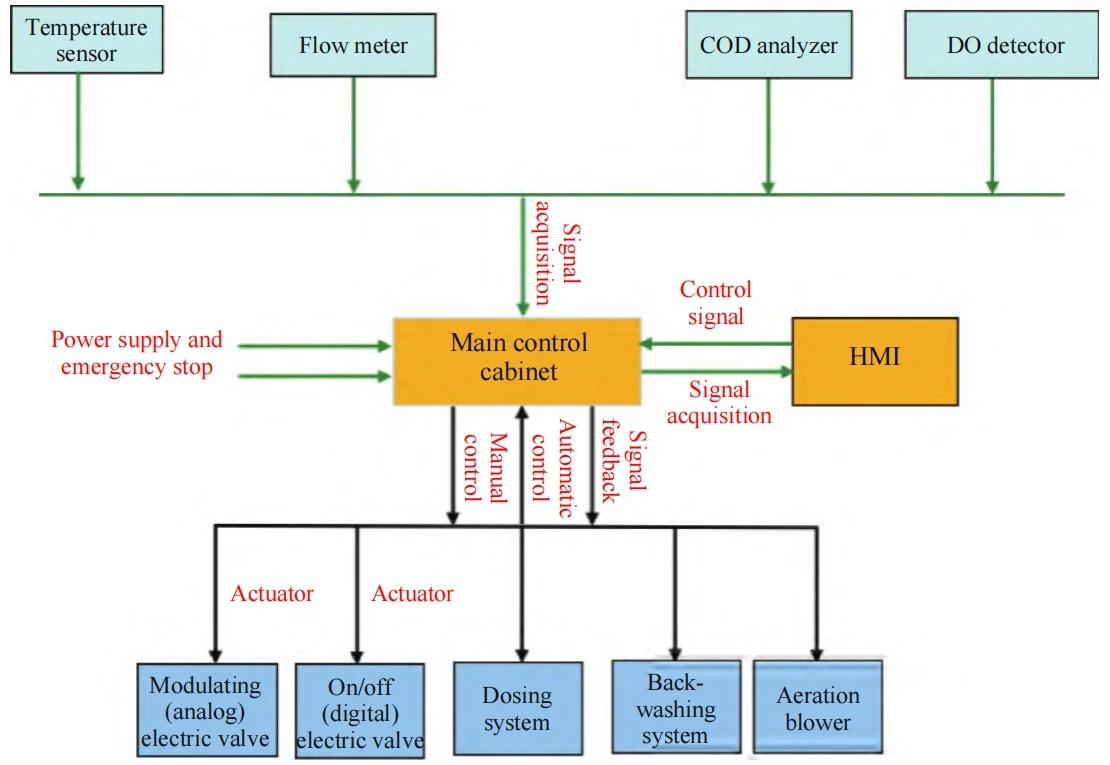
Figura 3: Ejemplo de pantalla de monitoreo principal de HMI
2.3 Requisitos de la HMI
Una HMI con pantalla táctil de 7 o 10 pulgadas proporciona la interfaz del operador local. La HMI debe mostrar:
Valores de proceso en tiempo real-(OD, pH, flujo, niveles del tanque)
Estado del equipo(ejecutar/parar/fallar) con código de colores: verde=en funcionamiento, rojo=fallo, gris=detenido
Historial de alarmascon marca de tiempo
Gráficos de tendenciaspara OD y caudal (historial mínimo de 7 días)
Anulación manualcapacidad para cada dispositivo (con protección por contraseña)
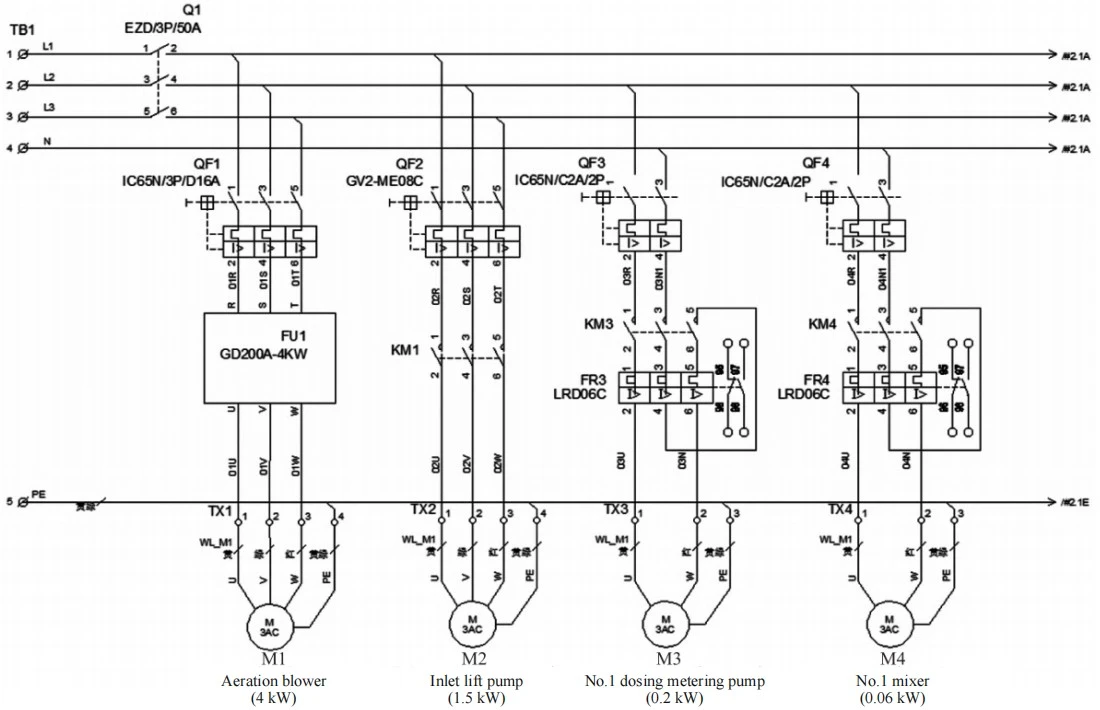
Disposición interna y cableado del panel de control
2.4 VFD (variador de frecuencia) para sopladores
Los sopladores representan50-70% del consumo total de energíaen plantas MBBR. El uso de VFD con control PID basado en el punto de ajuste de OD puedereducir la energía de aireación en un 20-35%. Para aplicaciones MBBR, los criterios de selección de VFD incluyen:
Clasificado para servicio continuocon margen de sobrecarga del 10%
Controlador PID integrado-con retroalimentación de OD (4-20 mA)
Reinicio automáticodespués de un corte de energía (función de arranque al vuelo)
Comunicación Modbus RTUpara integración de PLC
Filtro EMC integrado-para evitar interferencias con los sensores
3. Diseño de lógica de control
3.1 Secuencia de control principal
El programa de control debe seguir una estructura de estado-de máquina con estos modos operativos:
Modo de inicio-arranque:Secuenciación gradual del equipo: primero los mezcladores, luego la bomba de afluencia y luego los sopladores a velocidad mínima. Previene el choque hidráulico y permite la aclimatación del biofilm.
Modo de funcionamiento normal:Control de aireación basado en PID-, retorno de lodo programado y bombeo del afluente basado en el nivel-. El punto de ajuste de OD suele ser 2,0-3,0 mg/L para sistemas MBBR con nitrificación dominante.
Modo de flujo-bajo (noche/apagado-pico):Si el flujo de entrada cae por debajo del 30 % del diseño, el sistema ingresa al modo de aireación intermitente (p. ej., 30 min encendido, 15 min apagado) para ahorrar energía y al mismo tiempo mantener la viabilidad de la biopelícula.
Modo tormenta/alto-flujo:Cuando el flujo afluente excede el 120% del diseño, todos los equipos funcionan a su máxima capacidad y el exceso de flujo se desvía a un tanque de ecualización o derivación.
Modo de mantenimiento:Todo el equipo bloqueado mediante interruptor de llave; HMI muestra la lista de verificación de mantenimiento.
3.2 Control de aireación PID
El circuito de control más crítico en una planta MBBR es el control de aireación basado en OD-. El algoritmo PID toma la lectura del sensor de OD (variable de proceso, PV) y la compara con el punto de ajuste (SP, típicamente 2,5 mg/L) y ajusta la frecuencia de salida del VFD (variable de control, CV) para minimizar el error.
El ajuste del PID debe seguir este enfoque:
Comience solo con P-(Kp=0.5-1.0), observar el período de oscilación
Agregar integrales(Ti=30-60 segundos) para eliminar el error de estado-estable
Mantenga la derivada (Td) pequeña o ceropara aplicaciones de aguas residuales (las señales ruidosas de OD pueden provocar un efecto derivativo)
Anti-window:Limite la acumulación integral cuando el VFD alcance la frecuencia mínima/máxima
La salida PID debe actualizarse cada1-2 segundos. Las velocidades de actualización rápidas pueden provocar búsquedas; velocidades lentas provocan una respuesta lenta.
3.3 Manejo de alarmas y fallas
Las alarmas se clasifican en tres niveles de gravedad:
| Nivel | Gravedad | Acción | Ejemplo |
| 1 (Advertencia) | No-crítico | Registrar solo, notificar vía HMI | DO ligeramente por encima del punto de ajuste durante menos de 5 min. |
| 2 (alarma) | Requiere atención | Alarma HMI + SMS/correo electrónico opcional | Alto nivel de agua en el tanque, falla del VFD del ventilador |
| 3 (crítico) | Apagado inmediato | Alarma HMI + SMS + parada del equipo | Sobrecarga térmica del ventilador, bomba en seco-funciona, E-parada activada |
Todas las alarmas deben sercerrado(permanece activo hasta que se reconozca manualmente) y con marca de tiempo con resolución de 1 segundo.
3.4 Gestión automática de lodos
El desperdicio de lodos se controla mediante un temporizador con tiempo e intervalo de encendido ajustables según el cálculo de SRT:
Conjuntos de operadoresobjetivo de concentración de SRT (días) y MLSS en HMI
El PLC calculaVolumen de residuos diario: V_waste=V_tank x MLSS / (SRT x RAS_SS)
Funcionamiento de la bomba de lodosa intervalos de tiempo para aproximar el volumen calculado
Este enfoque semi-automatizado cierra la brecha entre la gestión de lodos totalmente manual y totalmente automatizada.
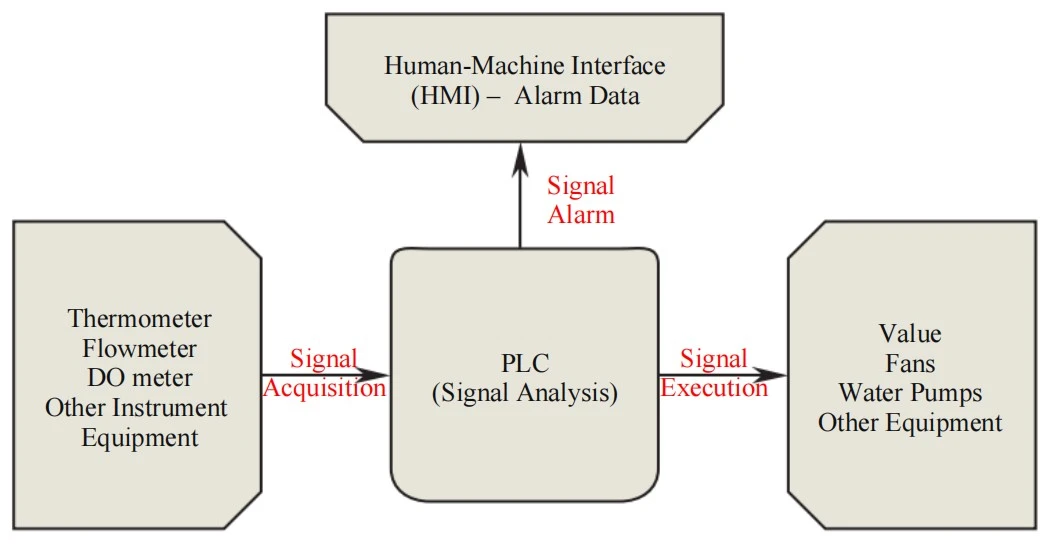
Figura 4: Diagrama de flujo de lógica de control para la operación MBBR
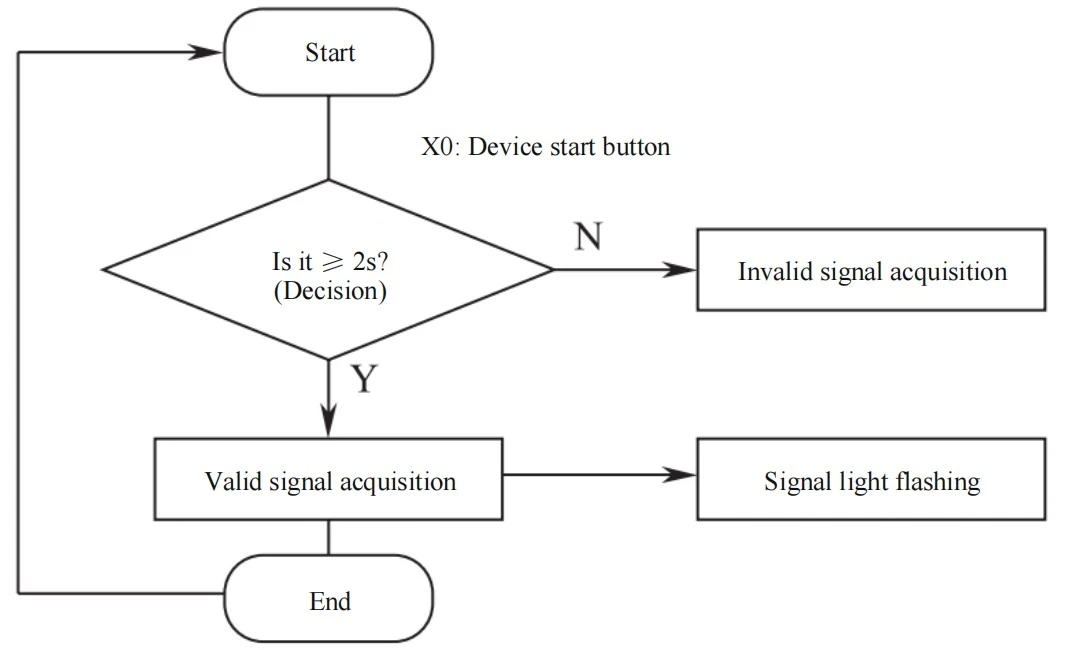
Interfaz de programación PLC y configuración HMI
4. Monitoreo remoto e integración de IoT
Para las plantas descentralizadas donde las visitas diarias de los operadores no son prácticas, el monitoreo remoto es esencial. AEnrutador industrial 4G/5Gconectado al puerto Ethernet del PLC permite:
Panel en tiempo real-accesible a través del navegador web o la aplicación móvil
Notificaciones de alarma por SMS/WeChatpara alarmas de Nivel 2 y Nivel 3
Tendencias de datos históricos(OD, flujo, parámetros de calidad del agua) almacenados en una base de datos en la nube
Carga/descarga remota del programa PLCpara solución de problemas y actualizaciones
Las consideraciones de ciberseguridad incluyen:túnel vpn(sin reenvío de puertos), firewall habilitado, contraseñas predeterminadas cambiadas, firmware mantenido actualizado y registro de acceso habilitado.
Panel de monitoreo remoto y configuración de puerta de enlace IoT 4G/5G
5. Lista de verificación de instalación y puesta en servicio
Pre-energización:Verifique todo el cableado con los esquemas eléctricos, verifique la resistencia del aislamiento (mínimo 1 MΩ a 500 V CC), confirme la resistencia a tierra por debajo de 4 Ω.
Comprobación de E/S:Fuerce el encendido/apagado de cada salida digital desde el PLC para verificar el funcionamiento del dispositivo de campo. Simule señales de 4-20 mA para verificar el escalado de entrada analógica.
Calibración de sensores:Calibre el sensor de OD en aire (100% de saturación), verifique el pH con soluciones tampón (4,01 y 7,00), calibre el medidor de flujo con un volumen conocido.
Prueba funcional:Ejecute el sistema en modo manual durante un ciclo completo, luego cambie al modo automático y observe la respuesta del PID a los cambios de punto de ajuste.
Documentación:Registre todos los puntos de ajuste, parámetros PID y datos de calibración en el informe de puesta en servicio. Tome fotografías del cableado y la disposición del panel para referencia futura.
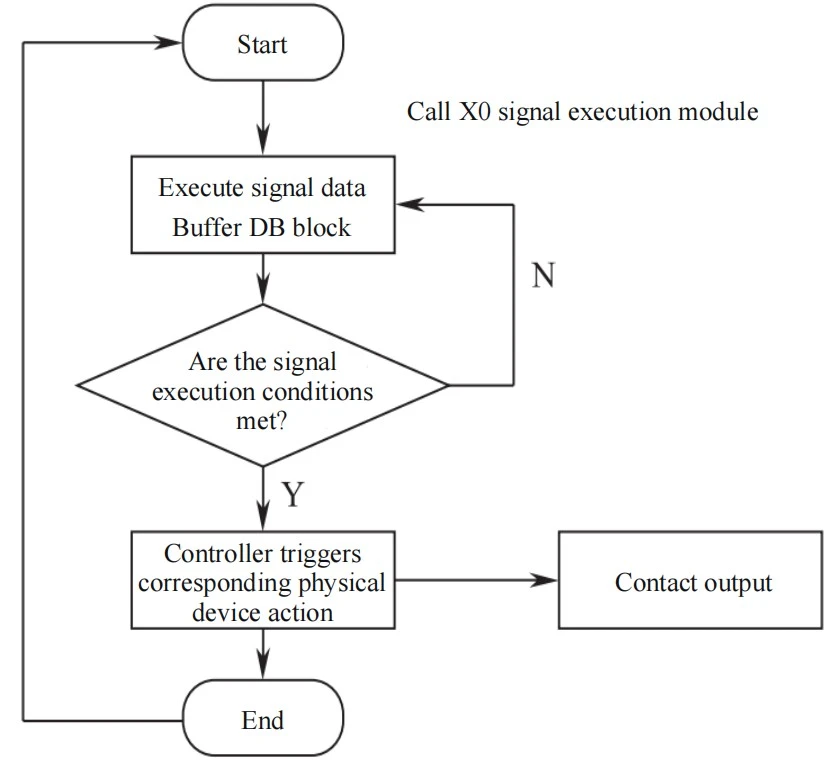
Figura 5: Puesta en servicio y pruebas en sitio
6. Mantenimiento y solución de problemas
6.1 Programa de mantenimiento preventivo
| Frecuencia | Tarea |
| A diario | Verifique la HMI para ver si hay alarmas activas; verificar las lecturas de OD y pH con medidores portátiles |
| Semanalmente | Inspeccione el panel de control en busca de polvo, humedad o intrusión de plagas; verificar el funcionamiento del ventilador de refrigeración |
| Mensual | Prueba E-Función de parada; verificar el voltaje de la batería de respaldo (mayor a 3 V para PLC); Limpiar o reemplazar el filtro de aire del panel. |
| Trimestral | Apriete todos los terminales de alimentación (apriete según las especificaciones); verificar los parámetros del VFD con el archivo de respaldo; notificación de alarma de prueba (SMS/correo electrónico) |
| Anualmente | Copia de seguridad completa del programa PLC; reemplazar los ventiladores de refrigeración; calibrar todos los sensores; actualizar el firmware si corresponde |
6.2 Fallas comunes y diagnóstico
| Síntoma | Posible causa | Acción |
| El VFD del ventilador se dispara por sobrecorriente | Filtro de aire obstruido o incrustación en el difusor. | Revisar y limpiar el filtro de aire; inspeccionar difusores |
| HACER lectura inestable | Membrana del sensor sucia o electrolito agotado | Limpie o reemplace la tapa del sensor; calibrar |
| Lectura falsa del sensor de nivel | Espuma o residuos flotantes que interfieren | Instale el amortiguador; limpiar la cara del sensor |
| Pérdida de comunicación del PLC | Cable Ethernet suelto o conflicto de IP | Verifique la conexión física; verificar la configuración de IP |
| La pantalla HMI no responde | Subtensión de alimentación o fallo de pantalla | Mida el suministro de 24 VCC; reemplazar si es estable |
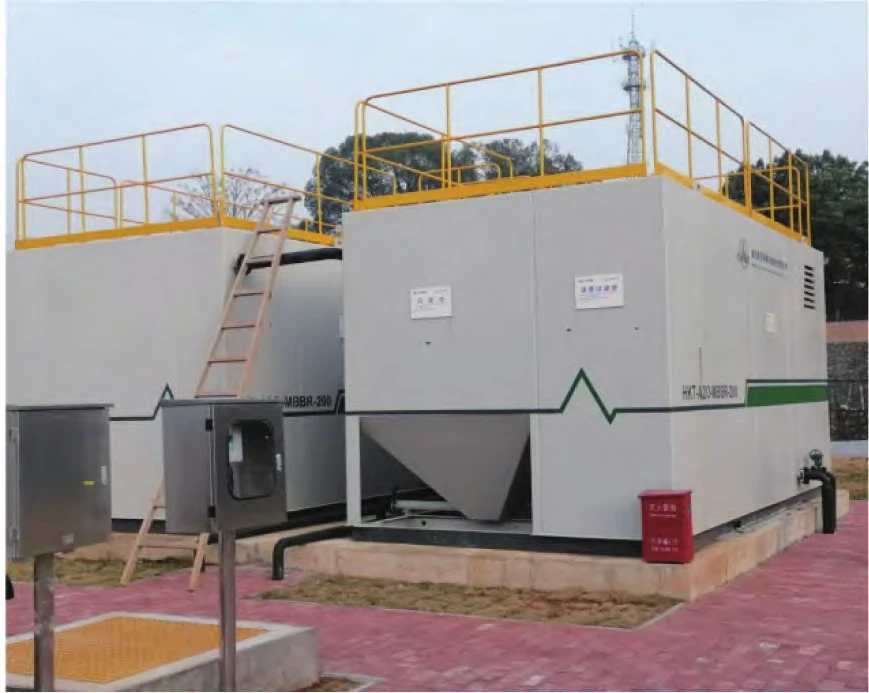
Inspección y mantenimiento del sistema de control en el sitio
7. Conclusión
Un sistema de control eléctrico diseñado adecuadamente es tan crítico para el desempeño del tratamiento MBBR como el proceso biológico en sí. Los principios clave de diseño incluyen:arquitectura de hardware modularpara escalabilidad,Control de OD basado en PID-con VFDpara la eficiencia energética,gestión de alarmas multi-nivelcon notificación remota,gestión de lodos semi-automatizada, yIntegración de IoTpara operación descentralizada.
Para los fabricantes de equipos e integradores de sistemas, el cumplimiento de estas pautas de diseño reduce las fallas de campo, reduce los costos de garantía y mejora-la satisfacción del usuario final. Para los operadores de plantas, comprender la lógica de control permite una mejor resolución de problemas, una operación más eficiente y una mayor vida útil del equipo.
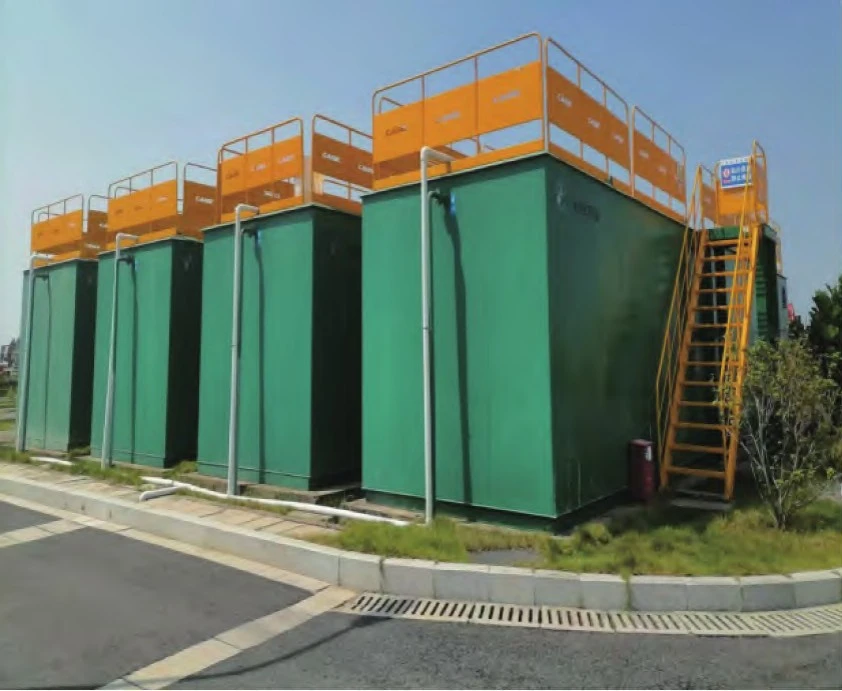
Figura 6: Unidad de tratamiento MBBR integrada completa instalada en el sitio
¿Necesita una aclaración confiable para su sistema MBBR?
En Juntai Plastic, ofrecemos soluciones completas de tratamiento integrado MBBR que incluyen sistemas de control pre-diseñados con PLC/HMI, monitoreo remoto y soporte completo para la puesta en servicio. Combine su sistema MBBR con nuestros sedimentadores de tubos de PVC de alta-eficiencia para obtener la máxima capacidad de tratamiento en un espacio compacto.